A Mãozinha da Família Addams agora existe – e pode mudar a robótica
Equipada com IA, bateria e computador próprio, a mão consegue caminhar usando os cinco dedos e operar em espaços estreitos
As mãos robóticas normalmente vêm presas ao pulso de um braço mecânico, esperando que seus donos humanoides as levem até o botão ou válvula que precisa ser acionado.
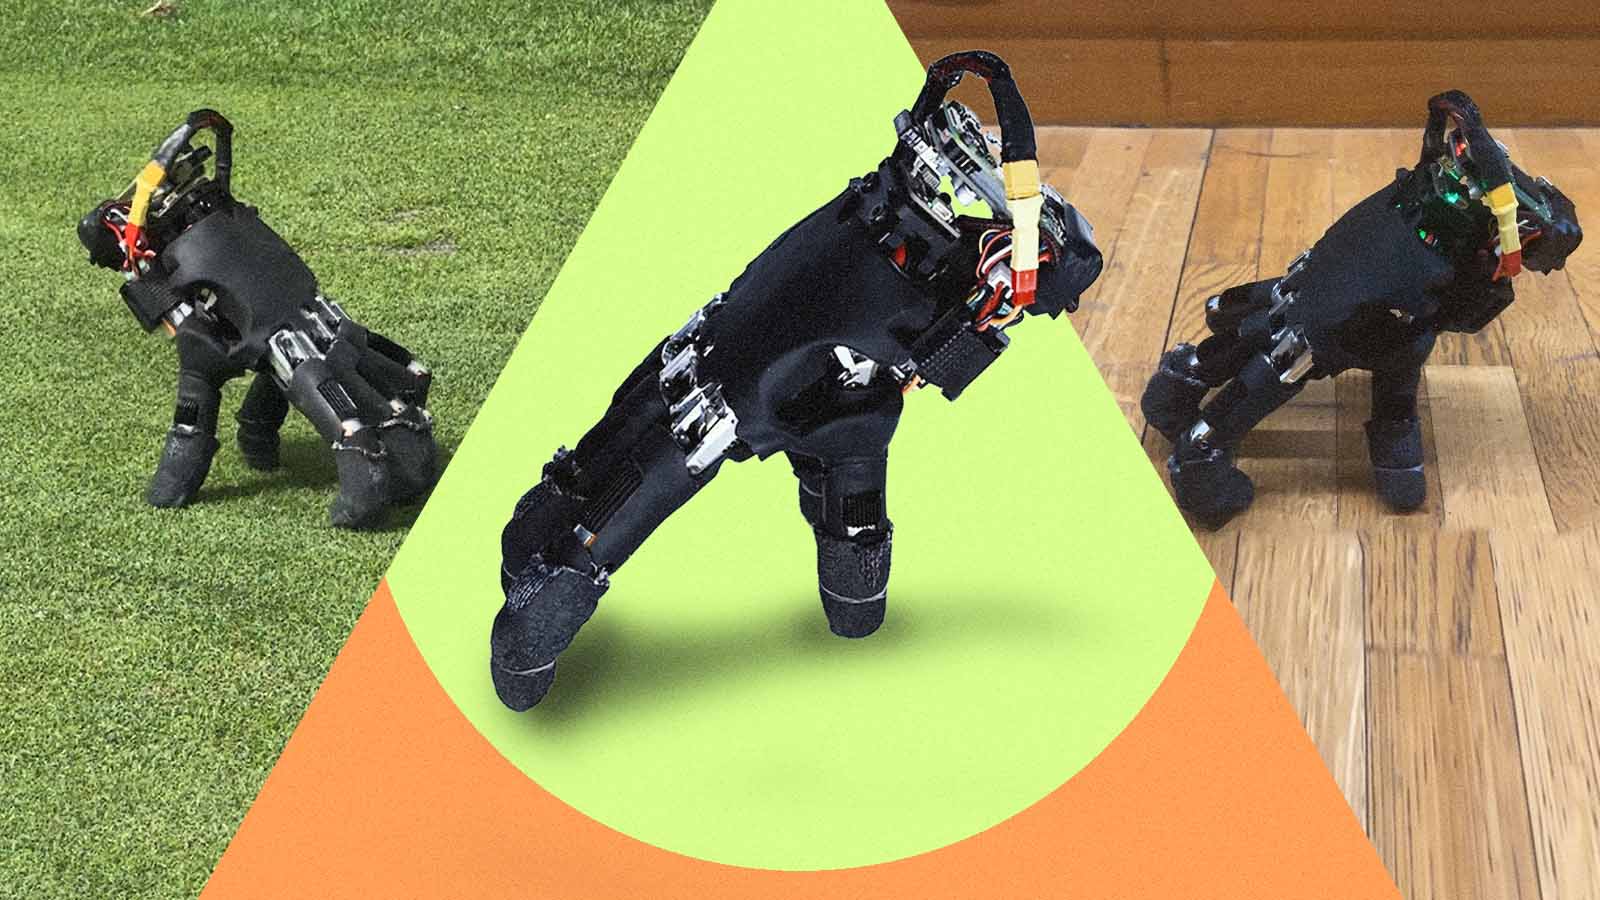
No entanto, no Soft Robotics Lab da ETH Zürich, um grupo de especialistas em robótica decidiu eliminar o corpo e projetou uma mão autônoma que se move por superfícies, equilibra o próprio peso e manipula objetos usando apenas seus cinco dedos.
Pode parecer uma reprodução robótica incrível (mas inútil) do Mãozinho, o famoso mordomo desencarnado da Família Addams. Mas a verdade é que essa mão que anda pode se tornar um novo recurso fundamental da robótica do futuro. Permitir que partes funcionem de maneira independente do conjunto significa possibilitar capacidades operacionais mais sofisticadas.
“A ideia é dar um pouco de independência à mão”, diz Amirhossein Kazemipour, um dos três pesquisadores por trás do projeto, ao lado de Hehui Zheng e Robert Katzschmann.
“Normalmente, um braço a transporta para que ela faça o trabalho. Queríamos que os mesmos dedos fossem responsáveis por chegar até lá, manter a mão equilibrada e interagir com as coisas.”
Além disso, ao treinar os dedos para desempenhar uma segunda função como pernas, os engenheiros da ETH Zürich – uma universidade pública de pesquisa suíça – eliminaram o peso, a complexidade e os pontos adicionais de falha mecânica que rodas dedicadas ou membros secundários acrescentariam.
Mas ensinar uma mão humanoide a marchar como uma aranha correndo apresenta desafios cinemáticos específicos. Fazer articulações físicas desiguais se dobrarem e sustentarem o próprio peso se revelou um problema geométrico e mecânico complicado.
Leia mais: Este robô-centauro foi criado para salvar vidas – e parece saído de um pesadelo
Plataformas com pernas convencionais, como o cão robô quadrúpede Spot, da Boston Dynamics, se beneficiam da simetria bilateral, o que significa que seus lados esquerdo e direito são pares espelhados que distribuem cargas dinâmicas de maneira equilibrada sobre uma estrutura nivelada.
Mas uma mão antropomórfica não possui essa geometria. Ela tem um polegar opositor, quatro dedos com comprimentos significativamente diferentes e uma palma que naturalmente repousa em um ângulo assimétrico.
IA AO RESGATE
Para resolver esse quebra-cabeça anatômico, os pesquisadores desenvolveram um software engenhoso que cancela matematicamente a inclinação natural da palma, fazendo com que a mão sempre saiba qual direção corresponde ao plano horizontal, sem restringir seus movimentos naturais.
Em vez de forçar os dedos a seguir um ritmo artificial e rígido de passos, a equipe treinou uma IA em um mecanismo de física simulado usando aprendizado por reforço profundo, um processo digital de tentativa e erro no qual mãos virtuais aprendem depois de milhões de passos de prática.
Usando guias matemáticos, o sistema fixa cada ponta de dedo em uma posição de referência e permite que os dedos deem passadas longas para a frente, ao mesmo tempo que impede que se espalhem lateralmente ou que a estrutura desabe.
Quando testaram o modelo, funcionou. E, sim, ele se comportou praticamente como o próprio Mãozinha dos programas de TV e dos filmes.
Depois que fizeram o sistema funcionar, conseguiram implementá-lo sem nenhum cordão umbilical conectado a um computador externo. Um cabo teria derrotado o propósito de desenvolver uma mão destacável e totalmente independente; o robô precisava funcionar sozinho.
essa mão que anda pode se tornar um novo recurso fundamental da robótica do futuro.
Para isso, a equipe pegou uma mão robótica disponível comercialmente e instalou nela uma mochila personalizada de 80 gramas contendo um Raspberry Pi Zero 2 W, um pequeno computador de placa única; uma unidade de medição inercial (IMU), o tipo de sensor de movimento e inclinação encontrado em smartphones; e uma pequena bateria de polímero de lítio.
O resultado foi uma plataforma sem fios e totalmente independente, pesando pouco menos de um quilo.
MENOS COISA, MAIS HOMEM DE FERRO
Kazemipour afirma que criar uma mão capaz de se mover não foi apenas um exercício de engenharia excêntrica. Esse aparente truque é um avanço importante para futuras aplicações práticas.
“A longo prazo, imagine um robô deixando sua mão perto de uma abertura estreita, permitindo que ela ande para dentro para acionar um controle ou mover um objeto e depois pegando-a de volta”, diz ele.
Essa abordagem operacional poderia ajudar equipes de emergência a avaliar prédios danificados, técnicos a inspecionar redes de tubulações ou estações automatizadas de fábricas nas quais os espaços são estreitos demais para braços articulados convencionais.
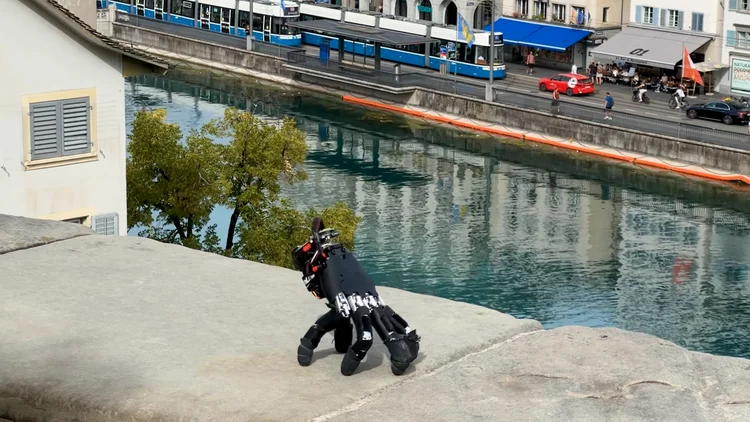
As implicações mais amplas apontam para uma filosofia descentralizada e modular dos sistemas robóticos no futuro distante. “Isso se conecta a uma visão maior que considero empolgante: peças de robôs capazes de fazer mais coisas por conta própria”, observa Kazemipour.
A abordagem modular da robótica pode acabar sendo maior do que a tradicional soma das partes que vemos nos robôs atuais. Em vez de depender de humanoides rígidos e monolíticos, as plataformas do futuro poderiam empregar componentes modulares capazes de se separar, explorar espaços confinados e se reconectar quando cargas mais pesadas exigissem uma força combinada.
Mas isso ainda está muito à frente de onde estamos hoje. Por enquanto, o laboratório está explorando o rastreamento visual a bordo para eliminar câmeras externas de localização, além de mecanismos automatizados de acoplamento.
“Não demonstramos aqui esse sistema completo nem o desencaixe e a reconexão automáticos”, Kazemipour me diz. “O que mostramos é que uma mão com formato humano, com seus dedos originalmente desiguais e seu polegar deslocado, pode aprender a se movimentar e interagir enquanto sustenta o próprio peso. Ela carrega sua própria fonte de energia e seu próprio computador, então é um pequeno passo em direção a essa ideia mais ampla.”
Mesmo como um primeiro passo, demonstrar que cinco dedos podem impulsionar, endireitar e estabilizar uma pinça robótica sem fios sugere que uma futura geração de mãos robóticas talvez não precise esperar para ser carregada por um corpo humanoide até ambientes de trabalho difíceis.
Pense menos no Mãozinha e mais nas mãos da armadura do Homem de Ferro se movendo e trabalhando por conta própria enquanto Tony Stark mergulha uma rosquinha em uma xícara de café.